픽 앤 플레이스(Pick&Place) 공정

SCARA 로봇의 픽 앤 플레이스 공정에서는 동적 트래킹(Dynamic Tracking) 기술을 결합하여 라인을 멈추지 않고 연속 투입을 실현함으로써, 생산성과 택트 타임(Tact Time)을 수배 이상 향상시킵니다.

01/05
플라스틱 케이싱 분류 공정

비전 검사 및 동적 트래킹 기술을 결합하여, SCARA 로봇이 고속으로 가동 중인 컨베이어 벨트 위에서 플라스틱 구조 부품을 정밀하게 인식하고 흡착 상재합니다. 전자, 사출 성형, 포장 산업의 자동화 투입 및 분류 공정에 적합합니다.

02/05
PCB 기판 검사·분류 공정

마이크로 전자부품·PCB의 트레이 공급부터 비전 얼라인먼트, 외관·전기 검사, 양품 트레이 정렬(Tray Packing)까지 전 공정을 자동화하여 다중 로봇 협업 효율을 극대화합니다.

03/05
아이섀도 팔레트 자동 조립 공정

백라이트 비전과 듀얼 SCARA 로봇을 결합하여 다양한 색상의 아이섀도 팬을 팔레트에 고속·정밀 조립하는 화장품 자동화 솔루션입니다.

04/05
주사기 자동 포장 및 검사 공정

의료용 프리필드시린지의 블리스터 트레이 정렬, 비전 검사 및 고속 자동 포장을 지원하는 GMP 대응 자동화 솔루션입니다.

05/05
Scara Robot Configuration

스카라 로봇 구조 및 특징

SCARA 로봇 제품 주요 특장

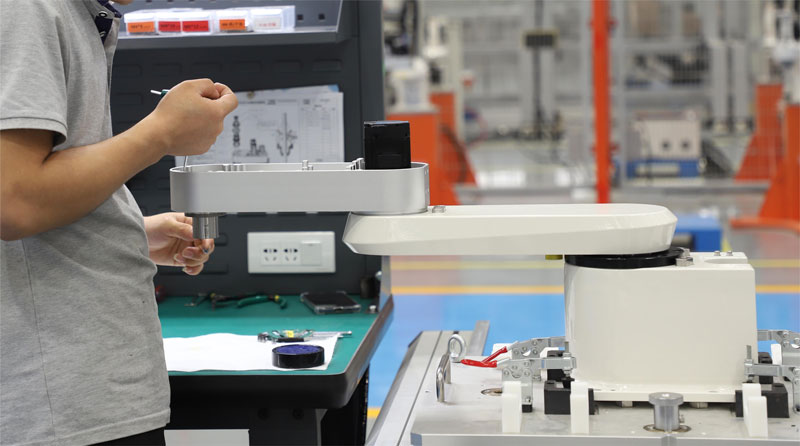
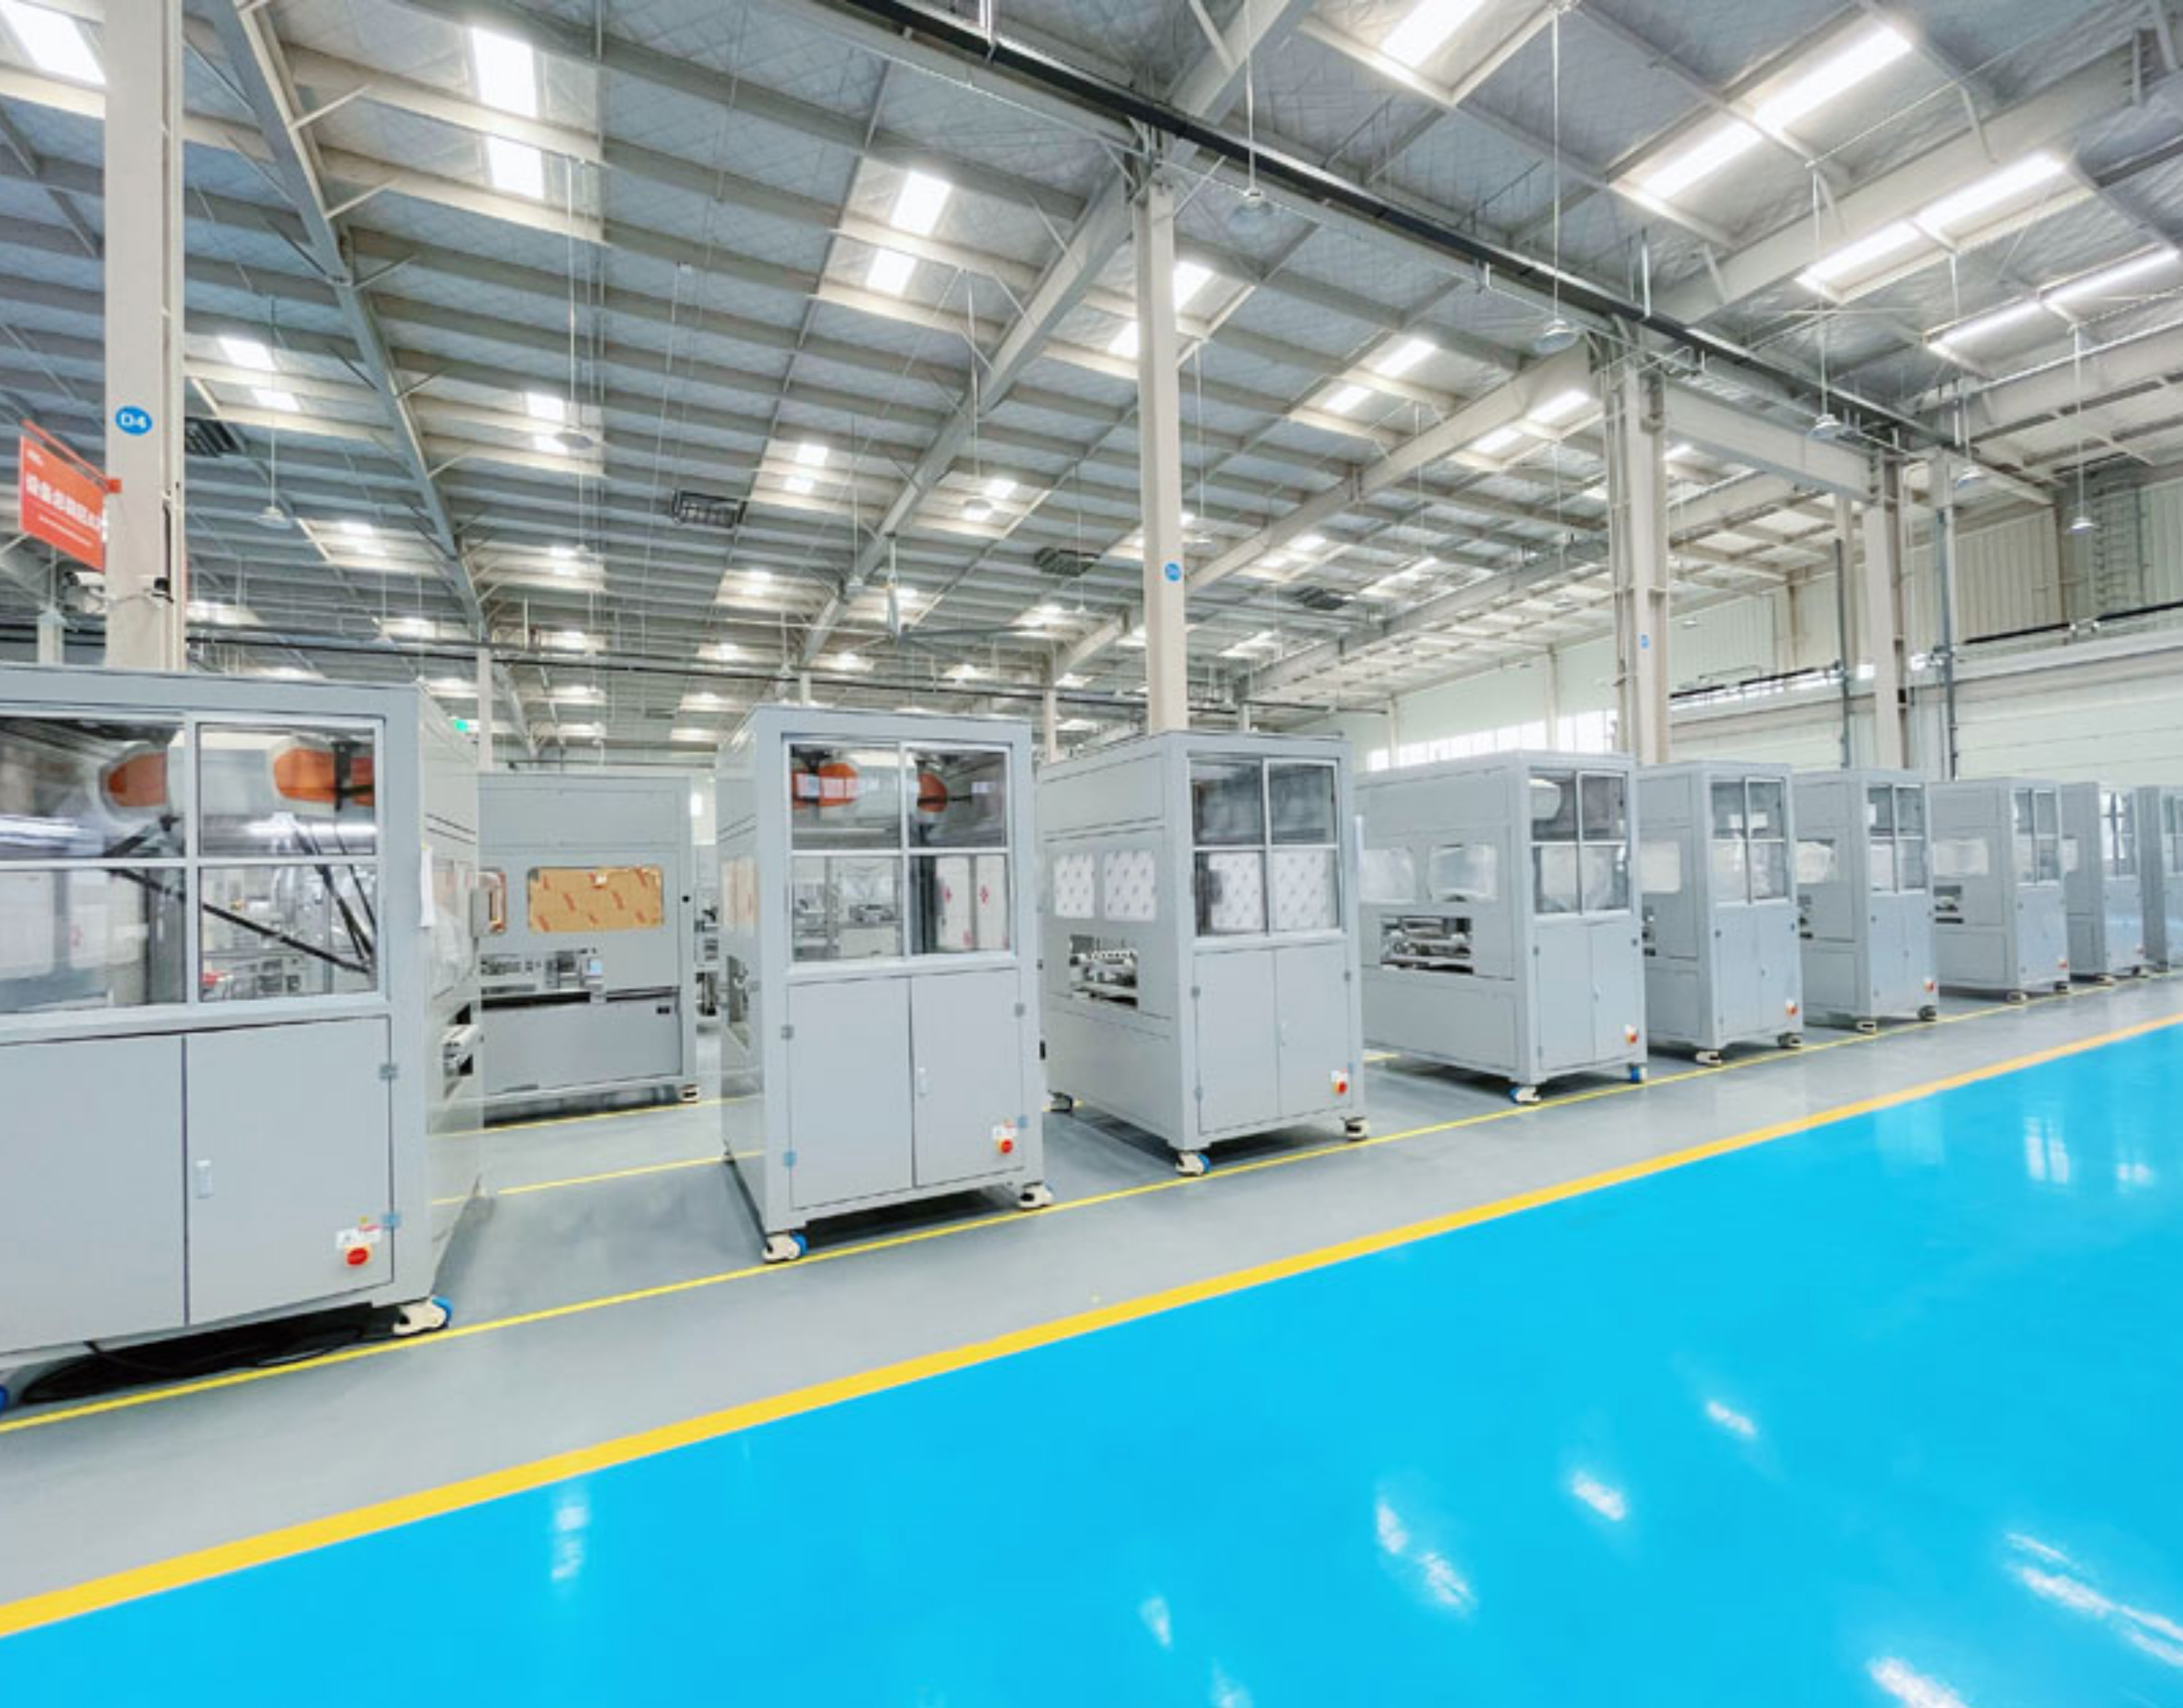
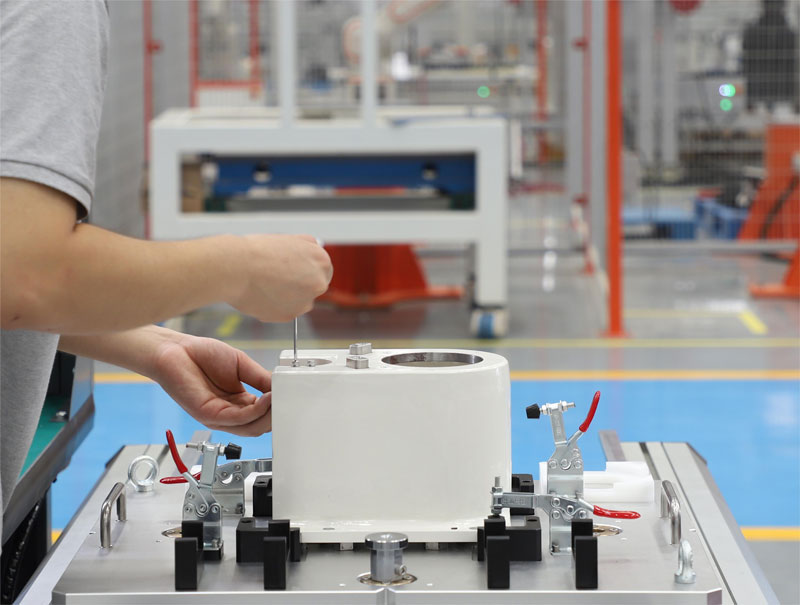
고정밀·고속 SCARA 로봇은 조립과 분해가 간편하게 설계되었습니다. 통합 제어 시스템과 모듈형 구조 디자인을 적용하여 유지보수가 매우 편리합니다. 직관적이고 사용자 친화적인 HMI(인간-기계 인터페이스)를 통해 작업자가 생산 상태와 진행 상황을 한눈에 파악할 수 있습니다. 기존 패키징 로봇과 달리, SCARA 로봇은 가볍고 설치 공간(Footprint)을 적게 차지하여 라인 변경에 맞춰 신속하게 재배치할 수 있습니다. 또한, Class-0 오일프리(Oil-free) 구조로 오염 없이 청정한 환경을 유지하여 클린룸 및 다양한 산업군의 엄격한 제조 기준을 완벽히 충족합니다.
Python 시리즈 기본 설치 및 셋업 절차

1
1단계: 케이블 준비 (케이블 배치)
로봇의 전원 케이블(Power line)과 엔코더 케이블(Encoder cable)을 제어기 전면에 배치합니다.
2
케이블 연결 (케이블 결선)
보호 커버 분리: 나사 풀고 커버 탈거.
전원선 연결: 플러그 체결.
엔코더선 연결: 플러그 체결 후 나사 고정.
펜던트선 연결: 캡 분리 후 플러그 체결 및 고정.
커버 장착: 커버 조립 및 나사 고정.
메인 전원 연결: 전원 플러그 연결.
3
전원 켜기 (시스템 시작)
제어기 전원 스위치 ON.
펜던트 로딩 대기.
4
로그인 및 리셋 준비
로그인: Administrator 선택 -> PW: 123456.
비상정지 해제: 펜던트 및 제어기 E-Stop 해제.
리셋: 제어기 Reset 버튼 클릭.
프로그램 로드: 파일 관리 -> 프로그램 열기.
5
운전 및 시운전 (러닝)
모드 전환: 모션/자동 모드 선택.
이네이블: Enable 버튼 클릭.
시작: Start 버튼 클릭 (동작 시작).