신에너지 배터리 생산 라인의 빠른 사이클 타임과 표면 스크래치 발생 문제를 해결하기 위해, 델타 로봇과 머신 비전 및 컨베이어 트래킹 시스템을 연동하여 기존 수작업을 대체하고 배터리 커버의 무인 로딩/피킹 및 정밀 조립 포지셔닝을 구현합니다.
01/05
배터리 기판 팔레타이징(적재) 공정
대형 배터리 기판의 수작업 피로와 표면 손상·정렬 불량을 해결하기 위해, 델타 로봇과 전용 그리퍼를 적용해 자동 분류·정밀 픽업·간지 삽입 및 완성 팔레트 배출을 구현합니다.
02/05
식품 선별(소팅) 공정
식품 가공 공정 내 수작업 선별의 낮은 효율, 제품 외관 손상 위험, 고속 라인 환경에서 육안 검사자의 피로도로 인한 불량 누락 문제를 해결하기 위해, 델타 로봇과 AI/머신 비전 및 컨베이어 동적 트래킹 기술을 결합하여 무접촉 자동 선별, 불량 배출, 정자세 트레이 안착을 구현합니다.
03/05
PCB 기판 피킹 및 팔레타이징 공정
수작업 이송 시 정전기 파손(ESD)·표면 손상 및 모서리 깨짐 문제를 해결하기 위해, 델타 로봇과 정전기 방지 그리퍼·비전 보정 기술을 적용해 기판 무손상 이송·간지 삽입 및 정밀 매트릭스 적재를 구현합니다.
04/05
브레이크 패드 선별·정렬 공정
단일 규격 브레이크 패드의 다열 연속 유입 공정에서 발생하는 수작업 분류 효율 저하, 반복 작업 피로도 누적 및 라인 택트 타임 한계를 해소하기 위해, 델타 로봇과 비전 위치 보정 및 컨베이어 트래킹 기술을 적용하여 고속 동적 피킹, 단열 분류 정렬 및 후공정 정위치 로딩을 구현합니다.
05/05
Scara Robot Configuration
델타 로봇 구조 및 특징
DELTA 로봇 제품 주요 특장
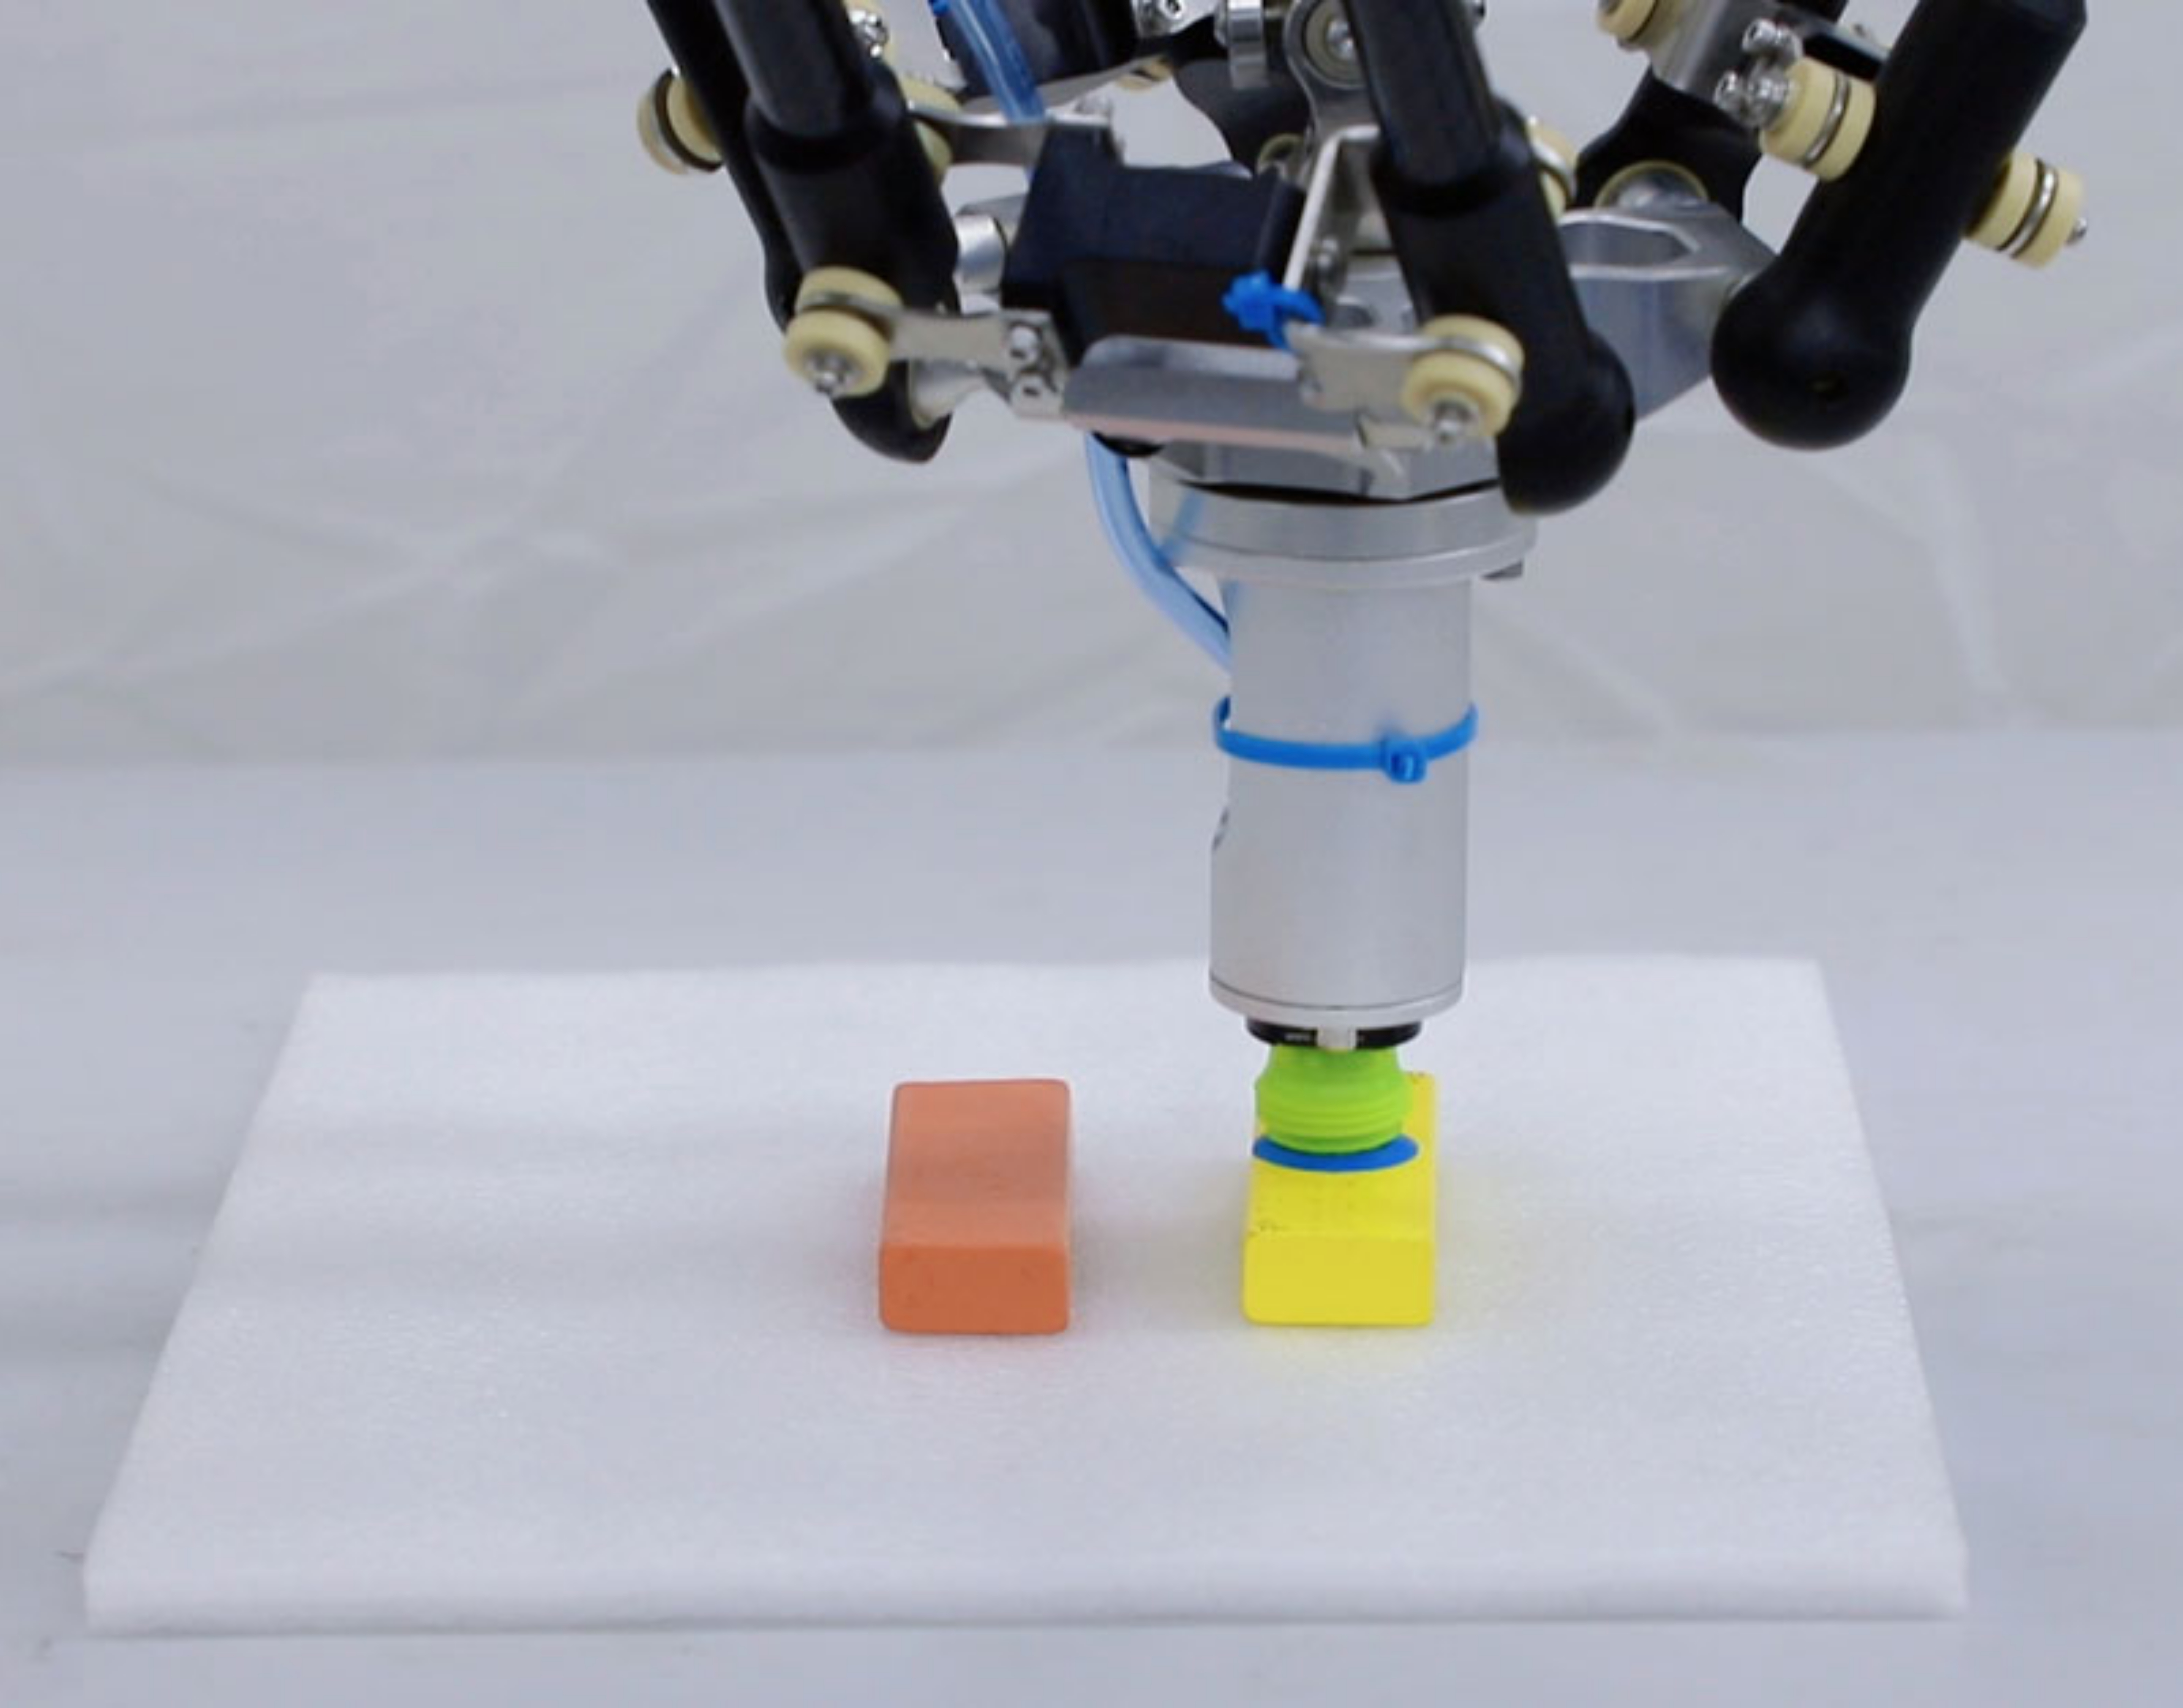
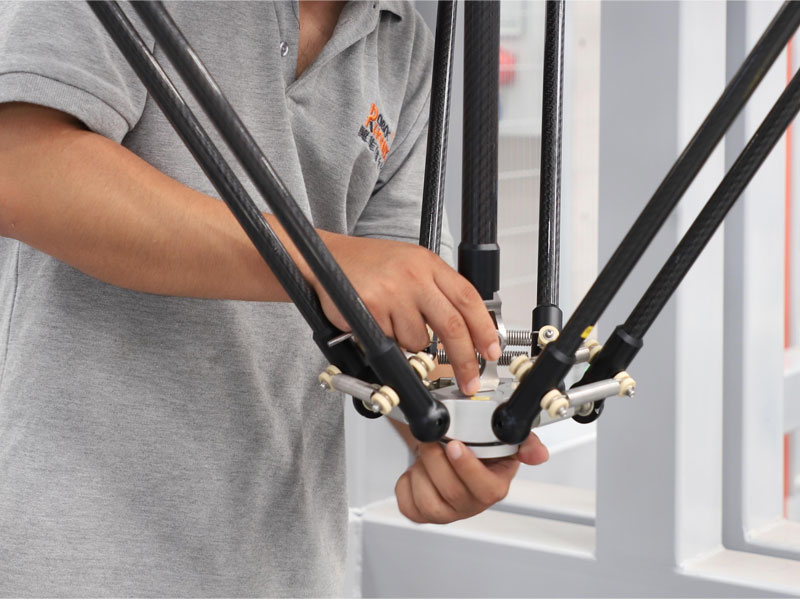
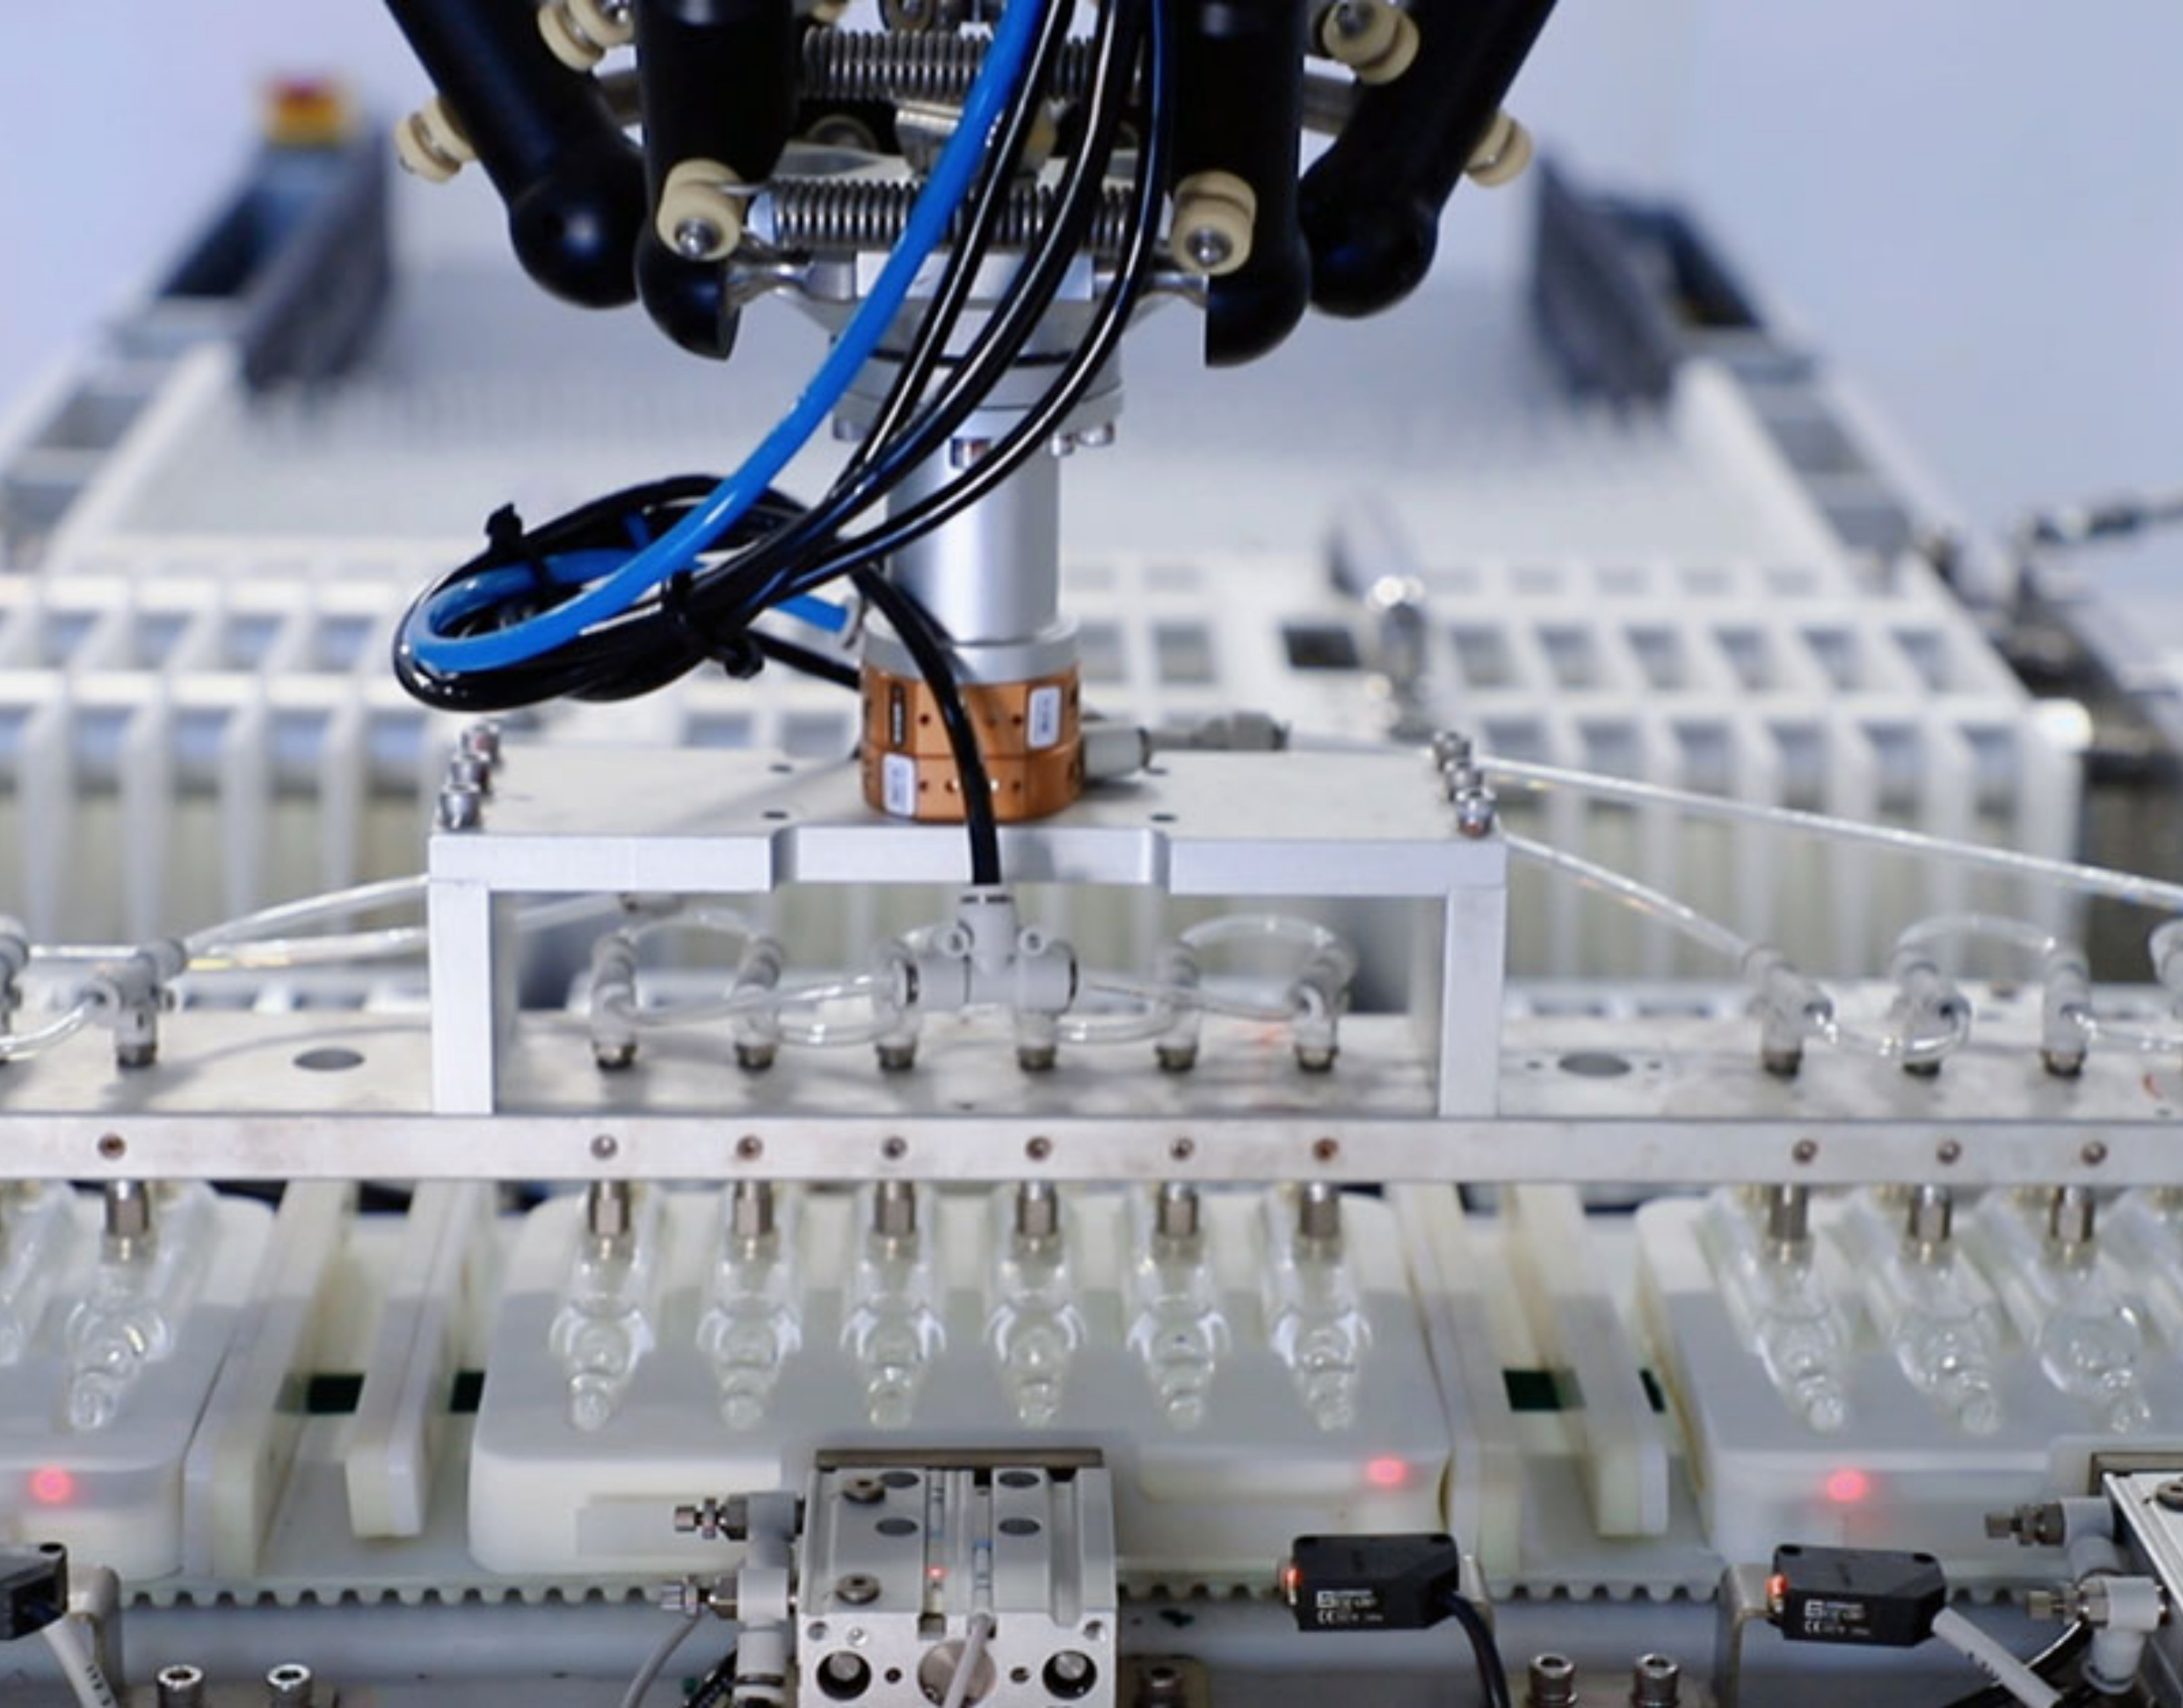
델타 로봇(Delta Robot)은 상단 로딩 설계를 채택하여 델타 스파이더 로봇 등 다양한 그리퍼와 호환되며, 제품을 빠르게 집어 컨베이어 벨트에 배치할 수 있습니다. 주로 전동 구동 방식을 적용하고 있으며, 스텝 모터나 DC/AC 서보 모터를 구동 모터로 사용하여 로봇의 빠른 작동 속도를 보장합니다.




신에너지 배터리 생산 라인의 빠른 사이클 타임과 표면 스크래치 발생 문제를 해결하기 위해, 델타 로봇과 머신 비전 및 컨베이어 트래킹 시스템을 연동하여 기존 수작업을 대체하고 배터리 커버의 무인 로딩/피킹 및 정밀 조립 포지셔닝을 구현합니다.